优德官网 in the AIR

概述
日期
2022年08月02日
15:00 - 16:30
所在
运动行

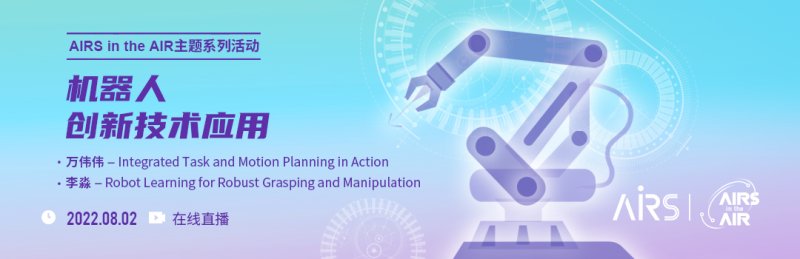
优德官网 in the AIR | 机械人立异手艺应用(二)

首页- 优德官网集团(中国)有限公司

三月,,,,,,,,优德官网 in the AIR “机械人立异手艺应用”系列第一期举行,,,,,,,,展示了机械人在改善人类生涯和赋能都会建设方面的应用与实践。。 。。。。本系列第二期我们将约请大阪大学副教授万伟伟和武汉大学副教授李淼划分带来关于机械人系统集成和机械人抓取与操作的主题分享。。 。。。。

点击链接免费报名:http://hdxu.cn/TgBMh

呼吸新鲜空气,,,,,,,,相识前沿科技!优德官网 重磅推出系列运动 优德官网 in the AIR。。 。。。。每周二与您相约线上,,,,,,,,一起探索人工智能与机械人领域的前沿手艺、工业应用、生长趋势。。 。。。。

  • 首页- 优德官网集团(中国)有限公司
    钱辉环
    优德官网副院长、港中大(深圳)助理教授
    执行主席
  • 首页- 优德官网集团(中国)有限公司
    万伟伟
    大阪大学工程科学学院副教授
    机械人操作的集成使命和运动妄想

    万伟伟,,,,,,,,IEEE高级会员,,,,,,,,大阪大学工程科学学院副教授。。 。。。。他的研究兴趣是机械人操作。。 。。。。现在已揭晓了150 多篇论文,,,,,,,,并与日本的多家公司和研究机构相助开展项目。。 。。。。

    在本次报告中,,,,,,,,我将演示几个机械人系统集成案例,,,,,,,,这些案例使用的集成使命和运动妄想可以实现机械人的无邪性和顺应性。。 。。。。案例研究的基金来自尊学和政府,,,,,,,,大学和企业,,,,,,,,并解决了现实天下中的学术和现实问题。。 。。。。希望通过本次报告能引起热烈的讨论,,,,,,,,为系统集成商提供新的视角,,,,,,,,从而推动以机械人为基础的制造和自动化工业。。 。。。。

  • 首页- 优德官网集团(中国)有限公司
    李淼
    武汉大学工业科学研究院兼微电子学院副教授、医工交织研究院执行院长
    Robot Learning for Robust Grasping and Manipulation

    李淼,,,,,,,,华中科技大学本硕,,,,,,,,瑞士洛桑理工(EPFL)理学博士,,,,,,,,现任武汉大学工业科学研究院兼微电子学院副教授,,,,,,,,医工交织研究院执行院长,,,,,,,,主要研究偏向为机械人模拟学习(Robot  Imitation Learning)与智能系统,,,,,,,,恒久致力于该研究领域的基础理论与要害手艺立异,,,,,,,,将先进学习算法应用于机械人及重大智能系统的设计、妄想与控制中。。 。。。。在国际机械人主流期刊与聚会揭晓论文50余篇,,,,,,,,多次获得国际最佳聚会论文提名/获奖,,,,,,,,已申请/授权发明专利54/30项,,,,,,,,已申请/授权软件著作权32/32项。。 。。。。担当多个学术期刊副主编,,,,,,,,客座主编及编委,,,,,,,,组织并主持ICRA/IROS机械人抓取与操作钻研会7次。。 。。。。荣获 EPFL 最佳博士论文奖(2016),,,,,,,,瑞士 ABB 自动化奖(ABB Award 2018),,,,,,,,IROS 国际机械人抓取挑战赛第二名(2016),,,,,,,,ICRA 国际云端机械人挑战赛第四名(2022),,,,,,,,中铁建科学手艺奖一等奖(2020),,,,,,,,天下互联网+立异创业金奖(2018),,,,,,,,中国立异创业英才(2020),,,,,,,,中国产学研工匠精神奖(2021),,,,,,,,湖北省五一劳动奖章。。 。。。。任国际 IEEE 协作自动化与柔性制造手艺委员会联席主席,,,,,,,,中国机械人委员会常委,,,,,,,,CCF 智能机械人委员会常委,,,,,,,,IEEE  Senior Member,,,,,,,,正高级工程师,,,,,,,,EPFL 客座科学家,,,,,,,,湖北省高条理人才,,,,,,,,武汉3551人才,,,,,,,,武汉人工智能立异生长专家咨询委员会委员。。 。。。。

    报告主要围绕两个方面的内容:  1.机械人抓取与操作的相关生长历史、基础理论、要害手艺以及行业落地应用所面临的时机与挑战;;;;;;;;2. 本课题组在机械人抓取与操作上面的一些最新研究希望与效果,,,,,,,,包括但不限于演示学习、迁徙学习、跨模态学习。。 。。。。

时间 环节 嘉宾&问题

15:00-15:40

主题报告

万伟伟,,,,,,,,大阪大学
问题:机械人操作的集成使命和运动妄想

15:50-16:30

主题报告

李淼,,,,,,,,武汉大学
问题:Robot Learning for Robust Grasping and Manipulation

视频回首