优德官网 in the AIR

概述
日期
2023年06月06日
16:00 - 17:00
所在
运动行、Bilibili

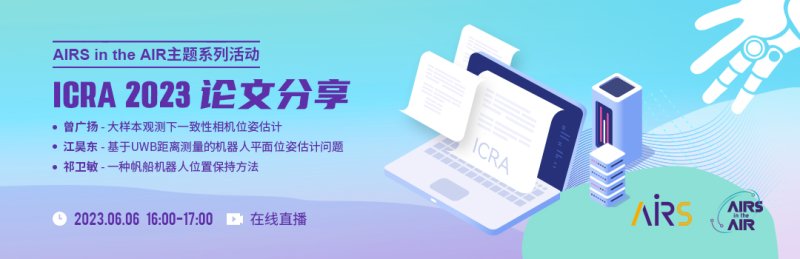
优德官网 in the AIR | ICRA 2023论文分享

首页- 优德官网集团(中国)有限公司

本期 优德官网 in the AIR 约请三位在 ICRA 2023 揭晓论文的第一作者解读论文。。。。。 。

来自香港中文大学(深圳)的博士后研究员曾广扬和博士生江昊东、祁卫敏将划分围绕“大样本视察下一致性相机位姿预计”、“基于UWB距离丈量的机械人平面位姿预计问题”和“一种帆船机械人位置坚持要领”睁开报告,, ,,,,,并与观众线上交流,, ,,,,,接待寓目直播、加入互动。。。。。 。

通过Bilibili(http://live.bilibili.com/22587709)加入。。。。。 。

呼吸新鲜空气,, ,,,,,相识前沿科技!优德官网 in the AIR 为 优德官网 重磅推出的系列运动,, ,,,,,与您一起探索人工智能与机械人领域的前沿手艺、工业应用、生长趋势。。。。。 。

  • 首页- 优德官网集团(中国)有限公司
    梁冠琪
    香港中文大学(深圳)理工学院博士生
    主持人
  • 首页- 优德官网集团(中国)有限公司
    曾广扬
    香港中文大学(深圳)数据科学学院博士后
    大样本视察下一致性相机位姿预计

    曾广扬博士于2022年6月在浙江大学控制科学与工程专业获得博士学位。。。。。 。现任香港中文大学(深圳)数据科学学院博士后,, ,,,,,研究助理。。。。。 。他的研究兴趣包括统计信号处置惩罚、机械人感知与定位、传感器网络等。。。。。 。曾广扬博士以第一作者揭晓学术论文5篇,, ,,,,,包括3篇IEEE trans论文。。。。。 。别的,, ,,,,,他担当IEEE TPAMI、IEEE RAL、ICRA、IEEE SPL、IEEE TWC、IEEE TII等期刊和聚会的审稿人。。。。。 。

    Perspective-n-Point(PnP)问题是指从n个3D-2D点对预计相机相对天下坐标系位姿,, ,,,,,被普遍应用于机械人、盘算机视觉和增强现实等领域。。。。。 。绝大大都现有事情从理想的几何关系出发构建知足投影模子的方程,, ,,,,,没有详细思量噪声模子及噪声转达。。。。。 。因此,, ,,,,,已有事情很少从统计视角出发,, ,,,,,剖析所提预计器的统计学性子,, ,,,,,如误差和协方差。。。。。 。随着特征提取手艺的生长,, ,,,,,可从单帧图片中提取大宗的特征点用于相机位姿预计,, ,,,,,这为高精度的位姿预计提供了极大潜能。。。。。 。该报告将先容一种统计意义下的一致性预计器,, ,,,,,实现随着特征点数n的增添,, ,,,,,预计值收敛到相机真实位姿。。。。。 。

  • 首页- 优德官网集团(中国)有限公司
    江昊东
    香港中文大学(深圳)数据科学学院博士生
    基于UWB距离丈量的机械人平面位姿预计问题

    江昊东于2017年6月在浙江大学控制科学与工程专业获得学士学位,, ,,,,,现为香港中文大学(深圳)数据科学学院二年级博士生。。。。。 。他的研究兴趣包括机械人同时定位与建图以及概率图推断等。。。。。 。

    移念头械人的位姿(位置与姿态)预计功效是实现避障、路径妄想等使命的基本条件。。。。。 。近年来,, ,,,,,研究者们致力于运用惯性传感单位(Inertial Measurement Unit, IMU)、相机和激光雷达等机载传感器实现高性能和实时的状态预计。。。。。 。然而,, ,,,,,基于机载传感器的位姿预计??????? ?槿菀妆⒑憔霉旒5钠莆侍,, ,,,,,并且在特定情形下鲁棒性较低。。。。。 。本事情接纳超宽带无线电手艺(Ultra-Wideband, UWB)的距离丈量功效,, ,,,,,实现了平面移念头械人的实时高精度位姿预计,, ,,,,,有用阻止了上述问题。。。。。 。UWB手艺被普遍用于移念头械人的定位,, ,,,,,但鲜有事情运用UWB手艺举行移念头械人的位姿预计。。。。。 。我们将这一问题建模为信号处置惩罚领域的刚体定位问题(Rigid Body Localization, RBL)。。。。。 。通过文献调研,, ,,,,,我们发明以往文献缺少对预计器的统计渐进有用性剖析,, ,,,,,同时所提出算法的盘算重漂后较高。。。。。 。

  • 首页- 优德官网集团(中国)有限公司
    祁卫敏
    香港中文大学(深圳)理工学院博士生
    一种帆船机械人位置坚持要领

    祁卫敏于2017年6月在中南大学智能科学与手艺专业获得学士学位,, ,,,,,于2019年最先攻读盘算机与信息工程专业博士学位。。。。。 。她近期获得多项声誉,, ,,,,,包括IROS2020最佳应用论文提名奖、ROBIO2019最佳论文提名奖、RCAR2019最佳论文提名奖、卓越博士生等。。。。。 。她的研究偏向是帆船机械人的清静导航。。。。。 。

    无人帆船依附其优异的远程航行能力和环保、节能、低噪音等特点,, ,,,,,在海洋视察这个新兴的领域具有不可替换的优势。。。。。 。为实现对限制区域(如海上牧场、海优势电厂等)的视察,, ,,,,,帆船机械人需一连航行并稳固地网络数据。。。。。 。现有的位置坚持要领由于保存失速问题,, ,,,,,均难以包管帆船机械人的清静性。。。。。 。因此,, ,,,,,亟需一种思量帆船死区限制且不以失速为价钱的位置坚持计划。。。。。 。为此,, ,,,,,我们提出了一种基于往复运动的帆船机械人位置坚持战略。。。。。 。


时间 环节 嘉宾与问题

16:00-16:20

主题报告

曾广扬 ,, ,,,,, 香港中文大学(深圳)
问题:大样本视察下一致性相机位姿预计  

16:20-16:40

主题报告

江昊东 ,, ,,,,,香港中文大学(深圳)  
问题 :基于UWB距离丈量的机械人平面位姿预计问题       

16:40-17:00

主题报告

祁卫敏 ,, ,,,,,香港中文大学(深圳)  
问题 :一种帆船机械人位置坚持要领       

视频回首